从“手忙脚乱”到“一心二用”,运动皮层如何兼顾两项任务?
小鼠研究追踪双任务训练过程,发现次级运动皮层先借助群体协同整合新规则,再通过正交分离减少任务间干扰。
在日常生活中,人类和动物经常需要同时处理多项任务,例如边开车边交谈。然而,“一心二用”往往伴随着显著的行为干扰与效率下降:大脑究竟受限于串行瓶颈还是容量共享?练习又是如何帮助大脑克服双任务干扰的?近日,香港中文大学医学院生物医学学院柯亚教授与香港城市大学容永豪教授团队(第一作者为王舒婷,共同作者包括朱芸、李春月)在《Neuron》发表题为“Dynamic coordination and segregation mechanisms in higher cortex for parallel task processing”的研究论文。研究团队在头部固定小鼠中建立了前肢推杆保持与听觉Go/No-Go辨别并行的双任务范式,结合次级运动皮层(M2)跨天单细胞双光子钙成像、光遗传学双向干预及循环神经网络(RNN)逆向工程,系统阐明了高阶皮层在训练初期通过非共享神经元活动下调实现快速跨任务协同、并在训练后期通过表征正交分离解除资源竞争的双重计算原理。
高阶皮层中的任务共享神经元因偏向单一主导任务而构成双任务早期干扰的细胞瓶颈;大脑先通过非共享推杆神经元在Go试次中的选择性活动下调实现早期跨任务协同,随后在依赖M2的双任务训练中减少共享神经元并招募任务特异神经元,使不同任务的神经表征走向正交分离。
阅读目录 · 5个部分
从单任务精通到双任务并行:早期干扰的不对称表现
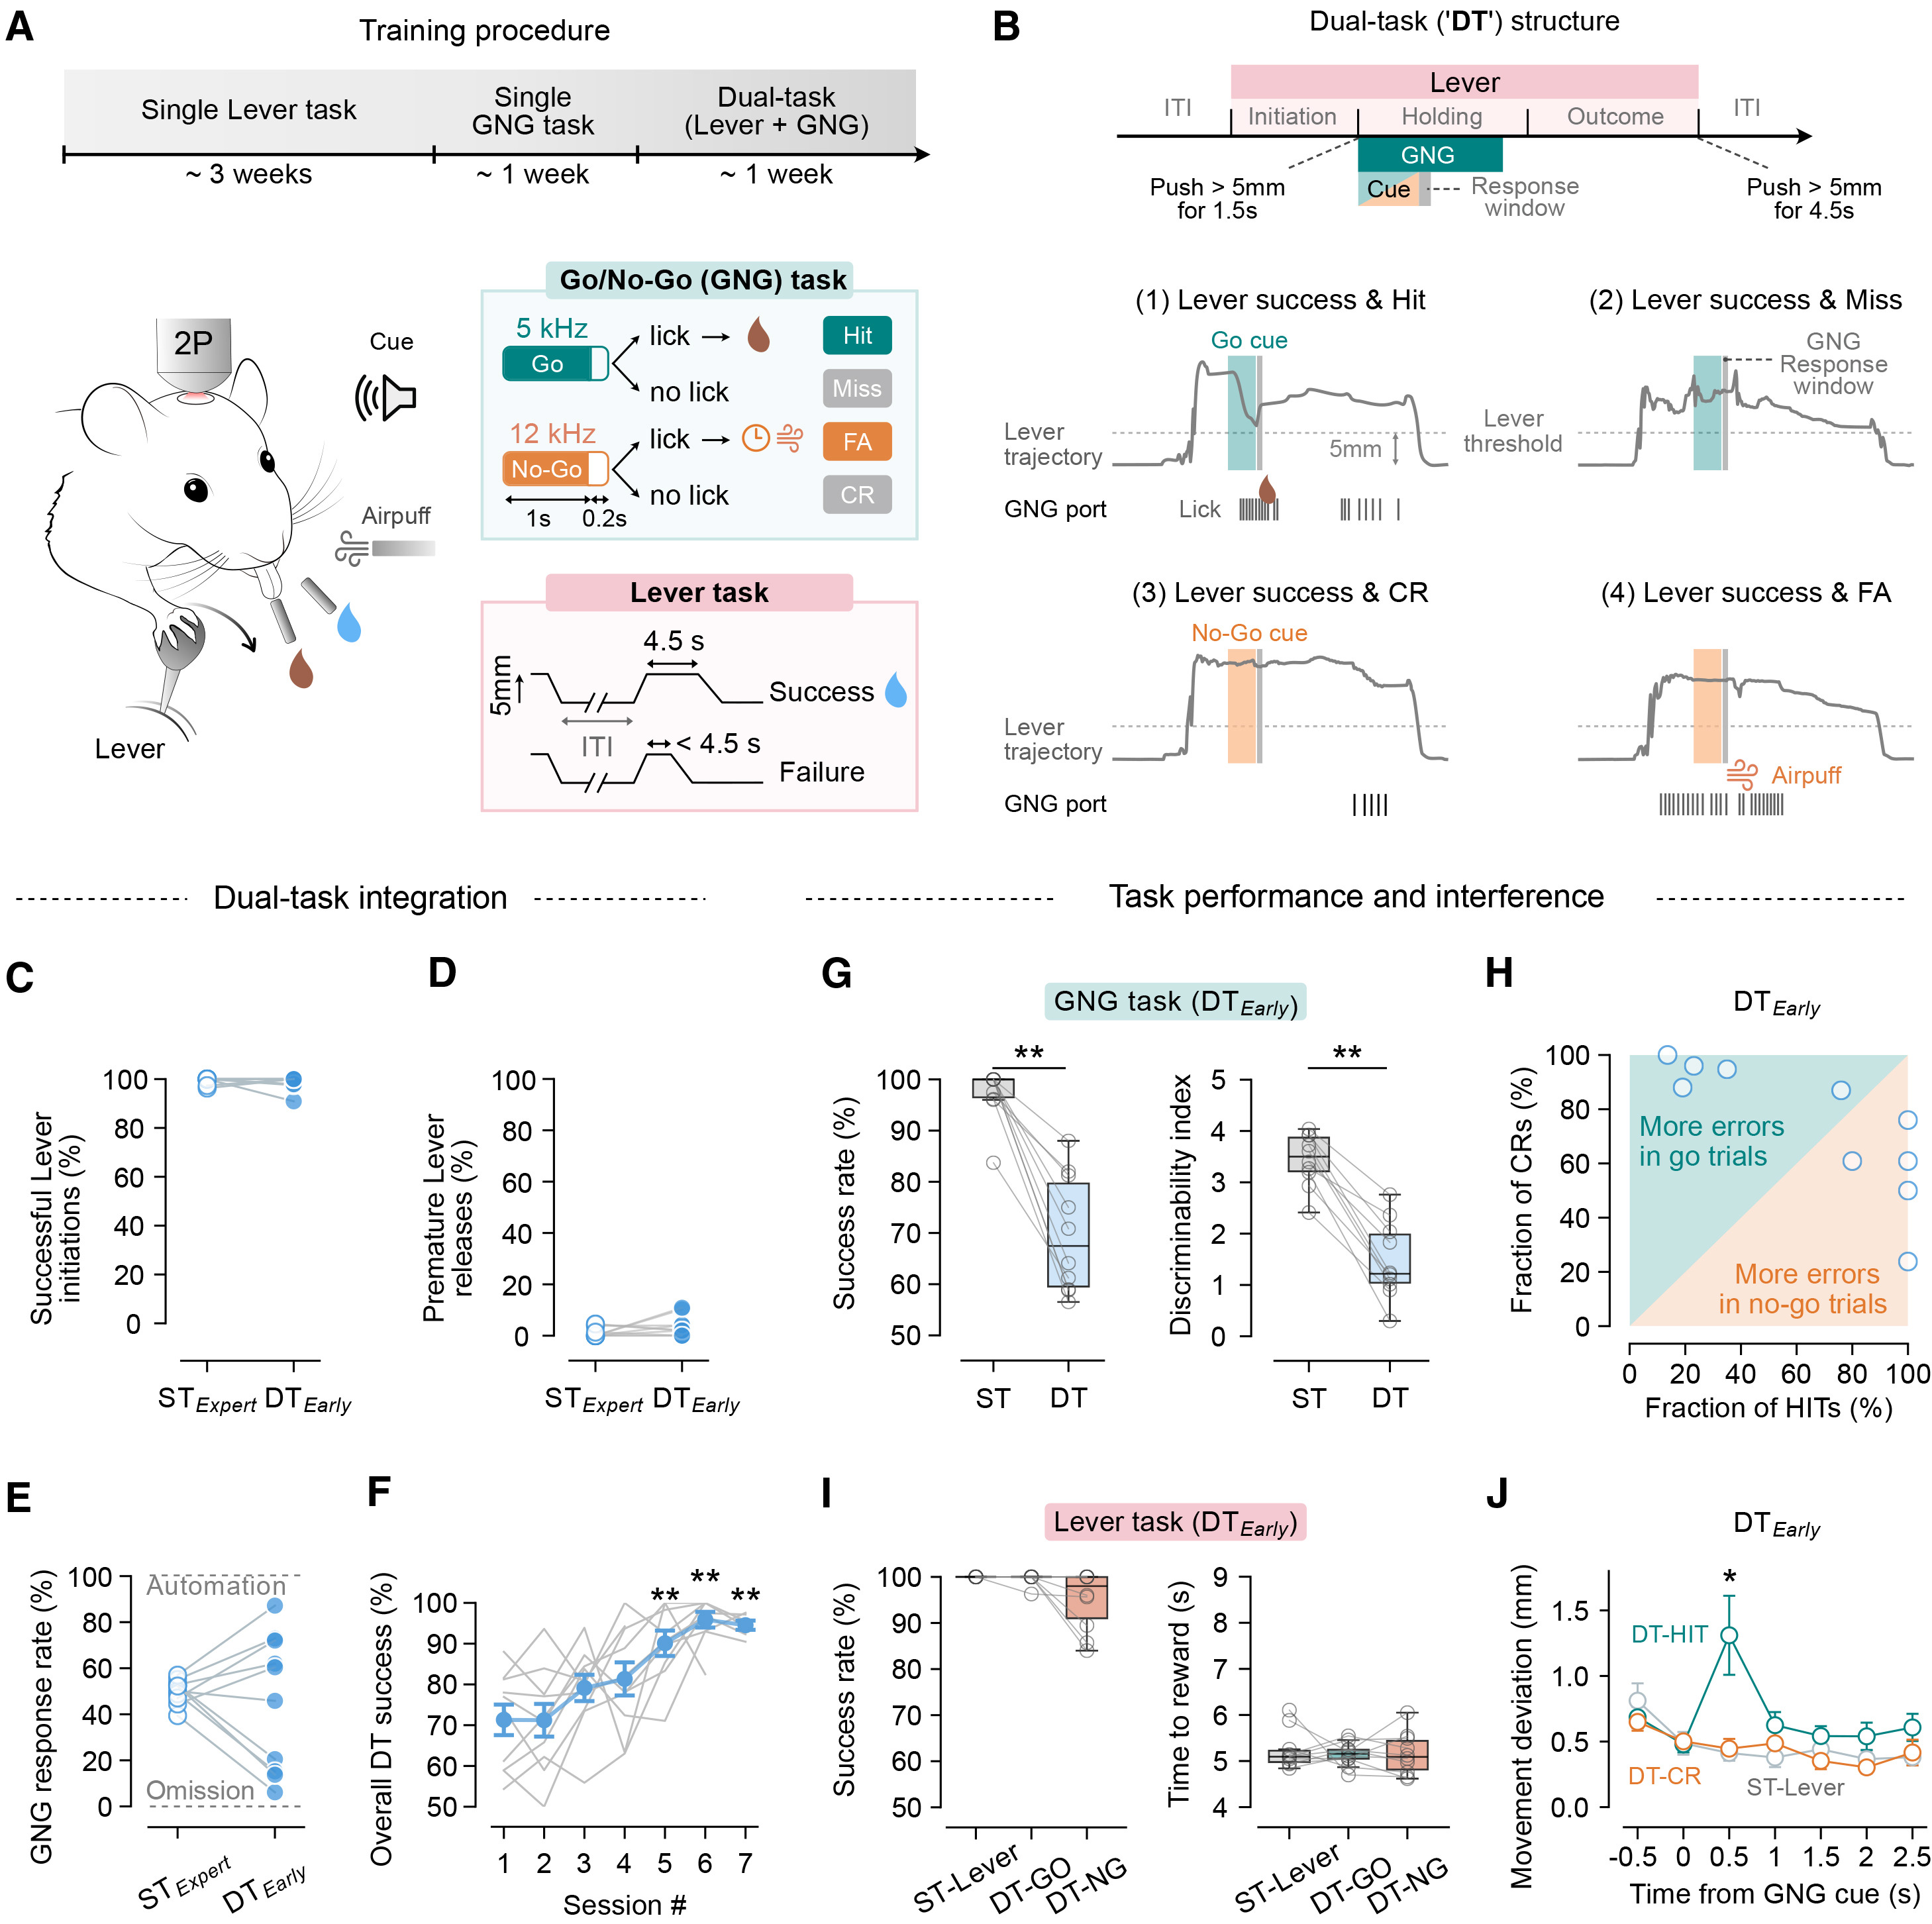
为了在单细胞尺度解析并行任务处理的神经机制,研究团队设计了一套头部固定小鼠双任务(Dual-task, DT)行为范式(图1A–B):在“推杆任务(Lever task)”中,小鼠需用右前肢推动操纵杆跨过5 mm阈值并稳定保持4.5秒以获取左侧端口的蔗糖水奖励;在“听觉Go/No-Go(GNG)任务”中,小鼠需辨别1秒声音线索——听到5 kHz的Go声音后舔舐右侧端口获取巧克力奶奖励(HIT),听到12 kHz的No-Go声音则抑制舔舐(CR),误舔(FA)将触发吹气惩罚。小鼠在先后掌握两项单任务并达到专家水平(成功率均超过90%)后进入双任务训练阶段:每次双任务试次由推杆启动,当操纵杆保持超过阈值达1.5秒时叠加播放Go或No-Go声音线索,小鼠必须在维持前肢推杆的同时完成听觉辨别与取水决策。
行为学分析显示,小鼠在双任务训练初期(DTEarly)便能理解并行任务规则,推杆启动率与提前松杆率与单任务专家阶段(STExpert)相当(图1C–E)。然而,双任务并行引发了显著且不对称的任务干扰:小鼠在DTEarly阶段的GNG辨别正确率与辨别力指数显著下降(部分小鼠表现为Go试次漏检增加,另一部分表现为No-Go试次误报增加,图1G–H);相比之下,推杆任务的总体成功率和获赏时间保持稳定(图1I),但在叠加Go声音线索后的0.5秒附近,推杆运动轨迹出现了短暂但显著的偏移波动(图1J)。经过连续7个训练周期(Sessions)的练习,小鼠的双任务总体成功率稳步提升至专家水平(图1F)。
来源:Shuting Wang et al. · Neuron · © Elsevier Inc.
查看原图与英文图注 ↗
共享神经元构成竞争瓶颈,非共享神经元介导早期协同
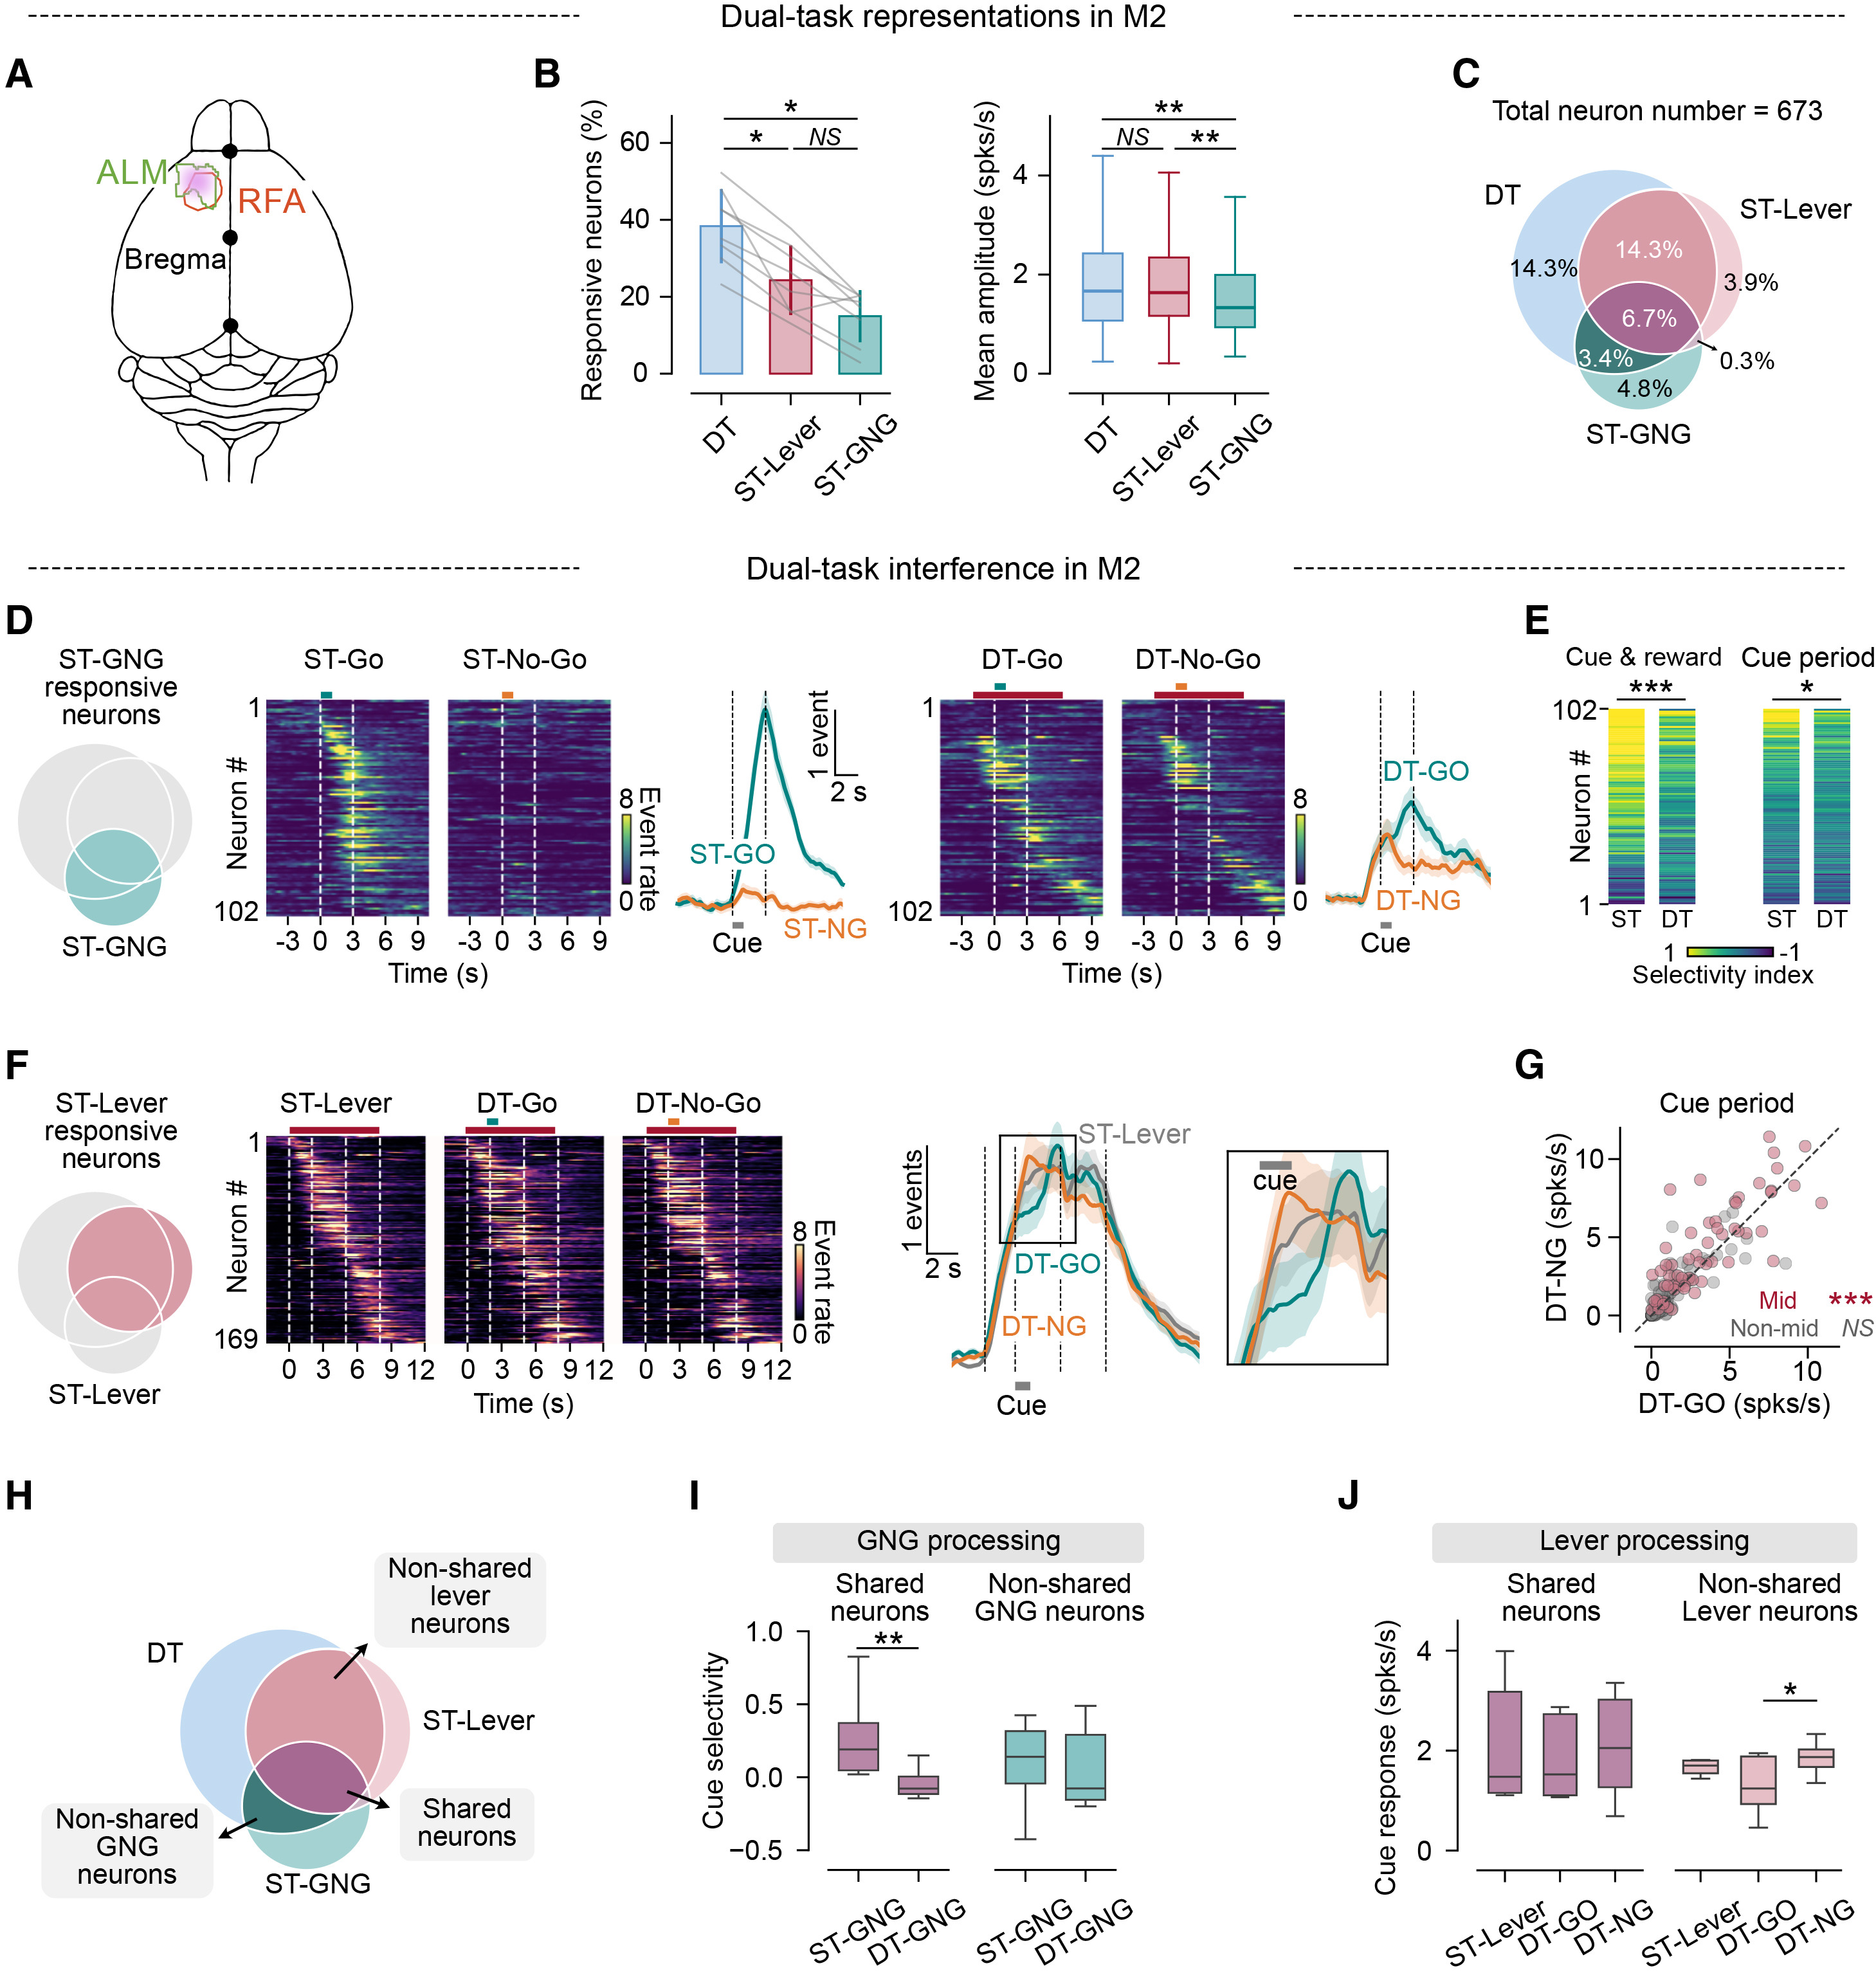
次级运动皮层(M2,特别是前外侧运动皮层ALM与吻侧前肢区RFA的交界重叠区)同时参与前肢运动控制与听觉引导的舔舐决策。研究团队利用体内双光子钙成像技术,在8只小鼠的左侧M2第2/3层(L2/3)纵向追踪了673个跨天匹配的神经元(图2A–C)。在双任务早期(DTEarly),原本对单任务GNG线索具有强选择性的神经元在双任务下的Go/No-Go区分度(Selectivity index, SI)显著降低(图2D–E)。进一步将神经元按功能重叠度划分为“任务共享神经元(Shared neurons,同时响应ST-Lever、ST-GNG与DT)”与“非共享神经元(Non-shared neurons)”后发现:双任务下GNG选择性的丧失完全集中在任务共享神经元(占GNG响应神经元的66.2%),尤其是那些在推杆中段被招募、与声音线索发生时间重叠的共享神经元;而非共享GNG神经元的选择性则未受影响(图2H–I)。
为什么共享神经元会丧失听觉决策的选择性?反应起始时间与广义线性模型(GLM)方差分解表明,共享神经元在双任务中表现出强烈的“推杆偏向(Lever-biased allocation)”——它们绝大部分算力被优先分配给了推杆维持,从而成为限制GNG并行处理的细胞级功能瓶颈(图3A–B)。令人意外的是,占推杆响应群体68.1%的“非共享推杆神经元(Non-shared lever neurons)”在双任务Go试次(DT-Go)中的活动水平较No-Go试次(DT-NG)出现了选择性下调(图2F–G、2J)。群体编码方向(Coding direction, CD)投影分析揭示,正是这群非共享推杆神经元在DT-Go试次中的负向活动偏移,补偿了共享神经元的信息丢失,使正确执行的DT-HIT与DT-CR试次得以在群体层面重新分离(图3C–E);打乱非共享推杆神经元的活动会显著降低双任务解码准确率(图3F),且小鼠在DT-Go试次中推杆轨迹的短暂偏移幅度与GNG任务成功率呈显著正相关(r = 0.519, p = 0.0191,图3G)。进一步对试次间自发舔舐编码维度(CDLick)的正交化分析证实,上述现象并非源于前肢推杆与口部舔舐之间的纯运动输出冲突,而是高阶皮层内部的一种快速动态“跨任务协同(Coordination)”机制(图4)。
来源:Shuting Wang et al. · Neuron · © Elsevier Inc.
查看原图与英文图注 ↗
双任务学习依赖M2皮层活动与跨层级群体表征重组
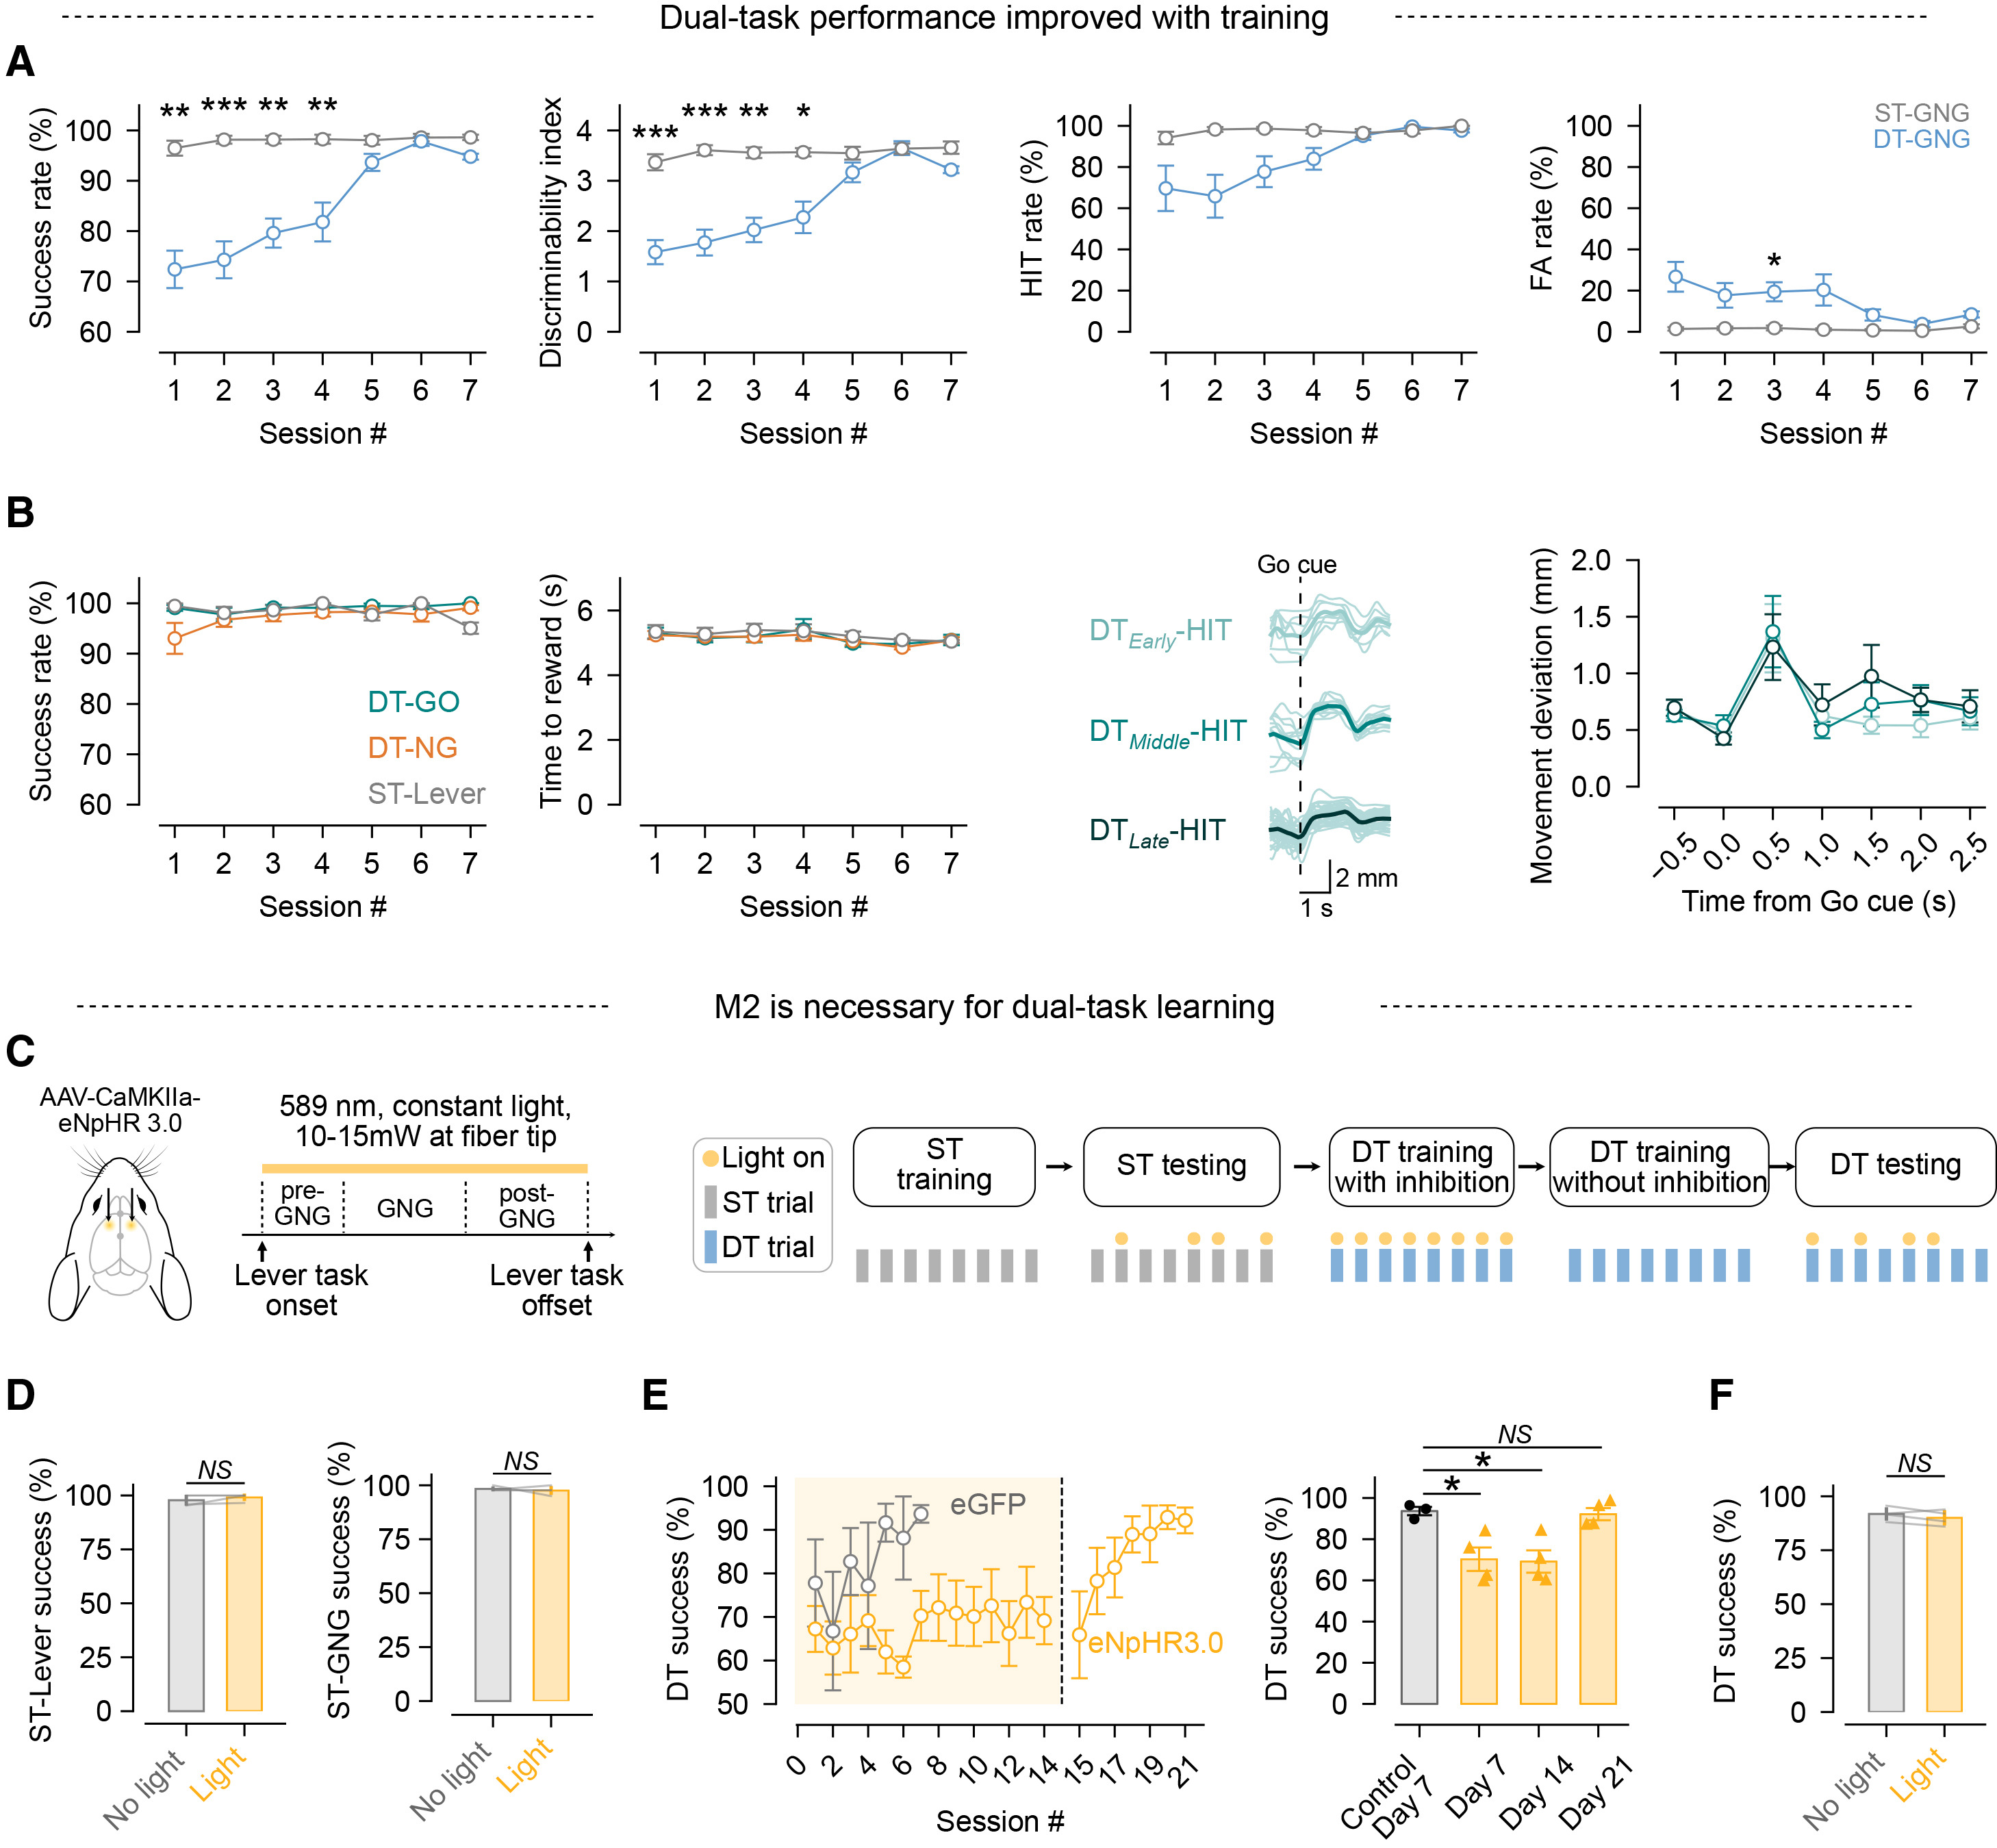
随着7个训练周期的推进,小鼠在双任务下的GNG正确率、HIT率和辨别力指数显著恢复,误报率(FA)显著下降,而DT-Go试次中的短暂推杆偏移则作为协同特征被保留下来(图5A–B)。为了检验M2在双任务学习中的因果作用,研究团队在双侧M2兴奋性神经元中表达光敏氯离子泵eNpHR3.0(AAV-CaMKIIα-eNpHR3.0),并在试次期间施加589 nm黄光抑制(图5C)。结果显示,适度抑制M2并不影响专家阶段小鼠的单任务推杆或单任务GNG表现(图5D),也不损害已学会双任务后的专家级执行(图5F),但却完全阻断了双任务训练过程中的行为改善——即使训练周期延长一倍,光抑制组小鼠的双任务成功率仍停滞不前,直到撤除光照后才迅速提升(图5E)。进一步激活M2区PV阳性抑制性中间神经元产生更强抑制时,不仅双任务学习受阻,单任务与专家阶段双任务执行也均受到显著损害,证实M2对双任务适应性学习具有不可或缺的因果作用。
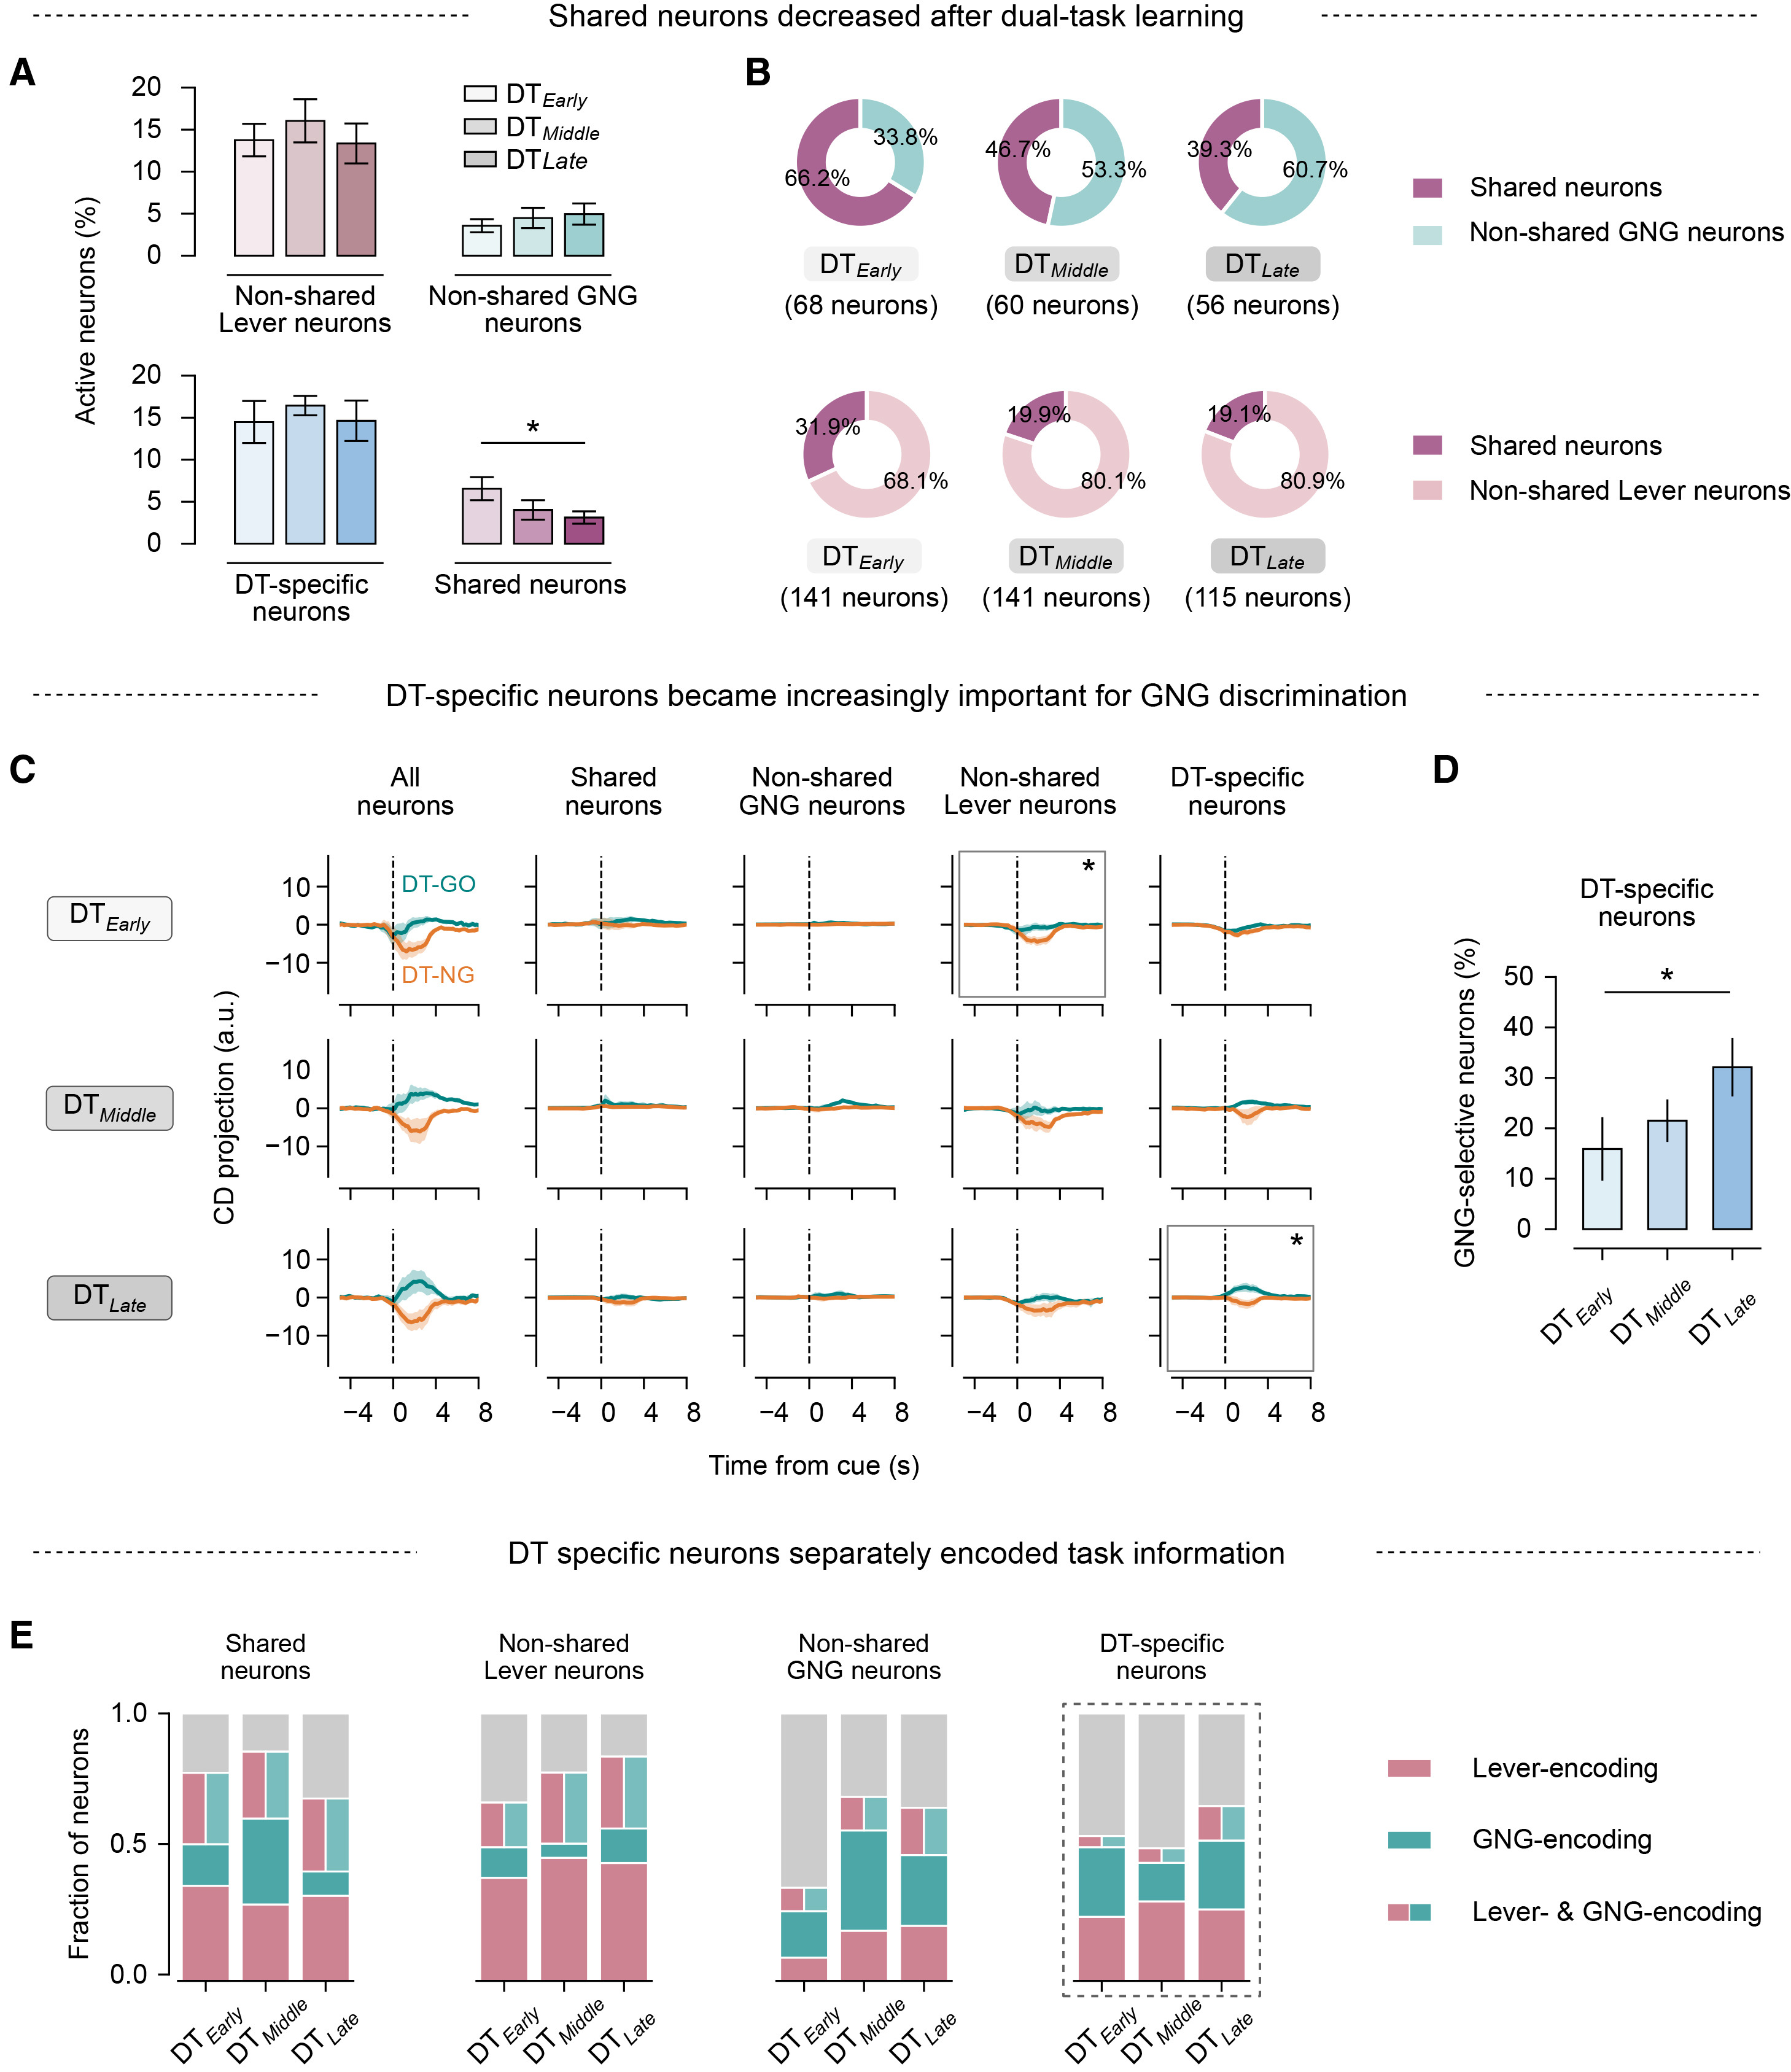
纵向追踪同一批神经元在训练早(DTEarly)、中(DTMiddle)、晚(DTLate)三期的动态变化发现,双任务训练引发了M2神经群体的多层级重组(图6):首先,任务共享神经元的比例随训练显著下降(在GNG响应群体中从66.2%降至39.3%,在推杆响应群体中从31.9%降至19.1%),大量原本跨任务激活的神经元转为仅专门响应单一任务(图6A–B);其次,支持群体GNG解码的主力从早期的“非共享推杆神经元”逐渐转移至“双任务特异神经元(DT-specific neurons,即仅在双任务下被招募激活的神经元)”(图6C);第三,双任务特异神经元中具有GNG线索选择性的比例随训练显著升高(图6D),且GLM编码分析证实这群新招募神经元在单细胞水平高度专业化——它们各自专门编码推杆变量或GNG变量,极少同时混合编码两者(图6E)。
来源:Shuting Wang et al. · Neuron · © Elsevier Inc.
查看原图与英文图注 ↗
生物与人工神经网络的共同演进:从负相关协同走向正交分离
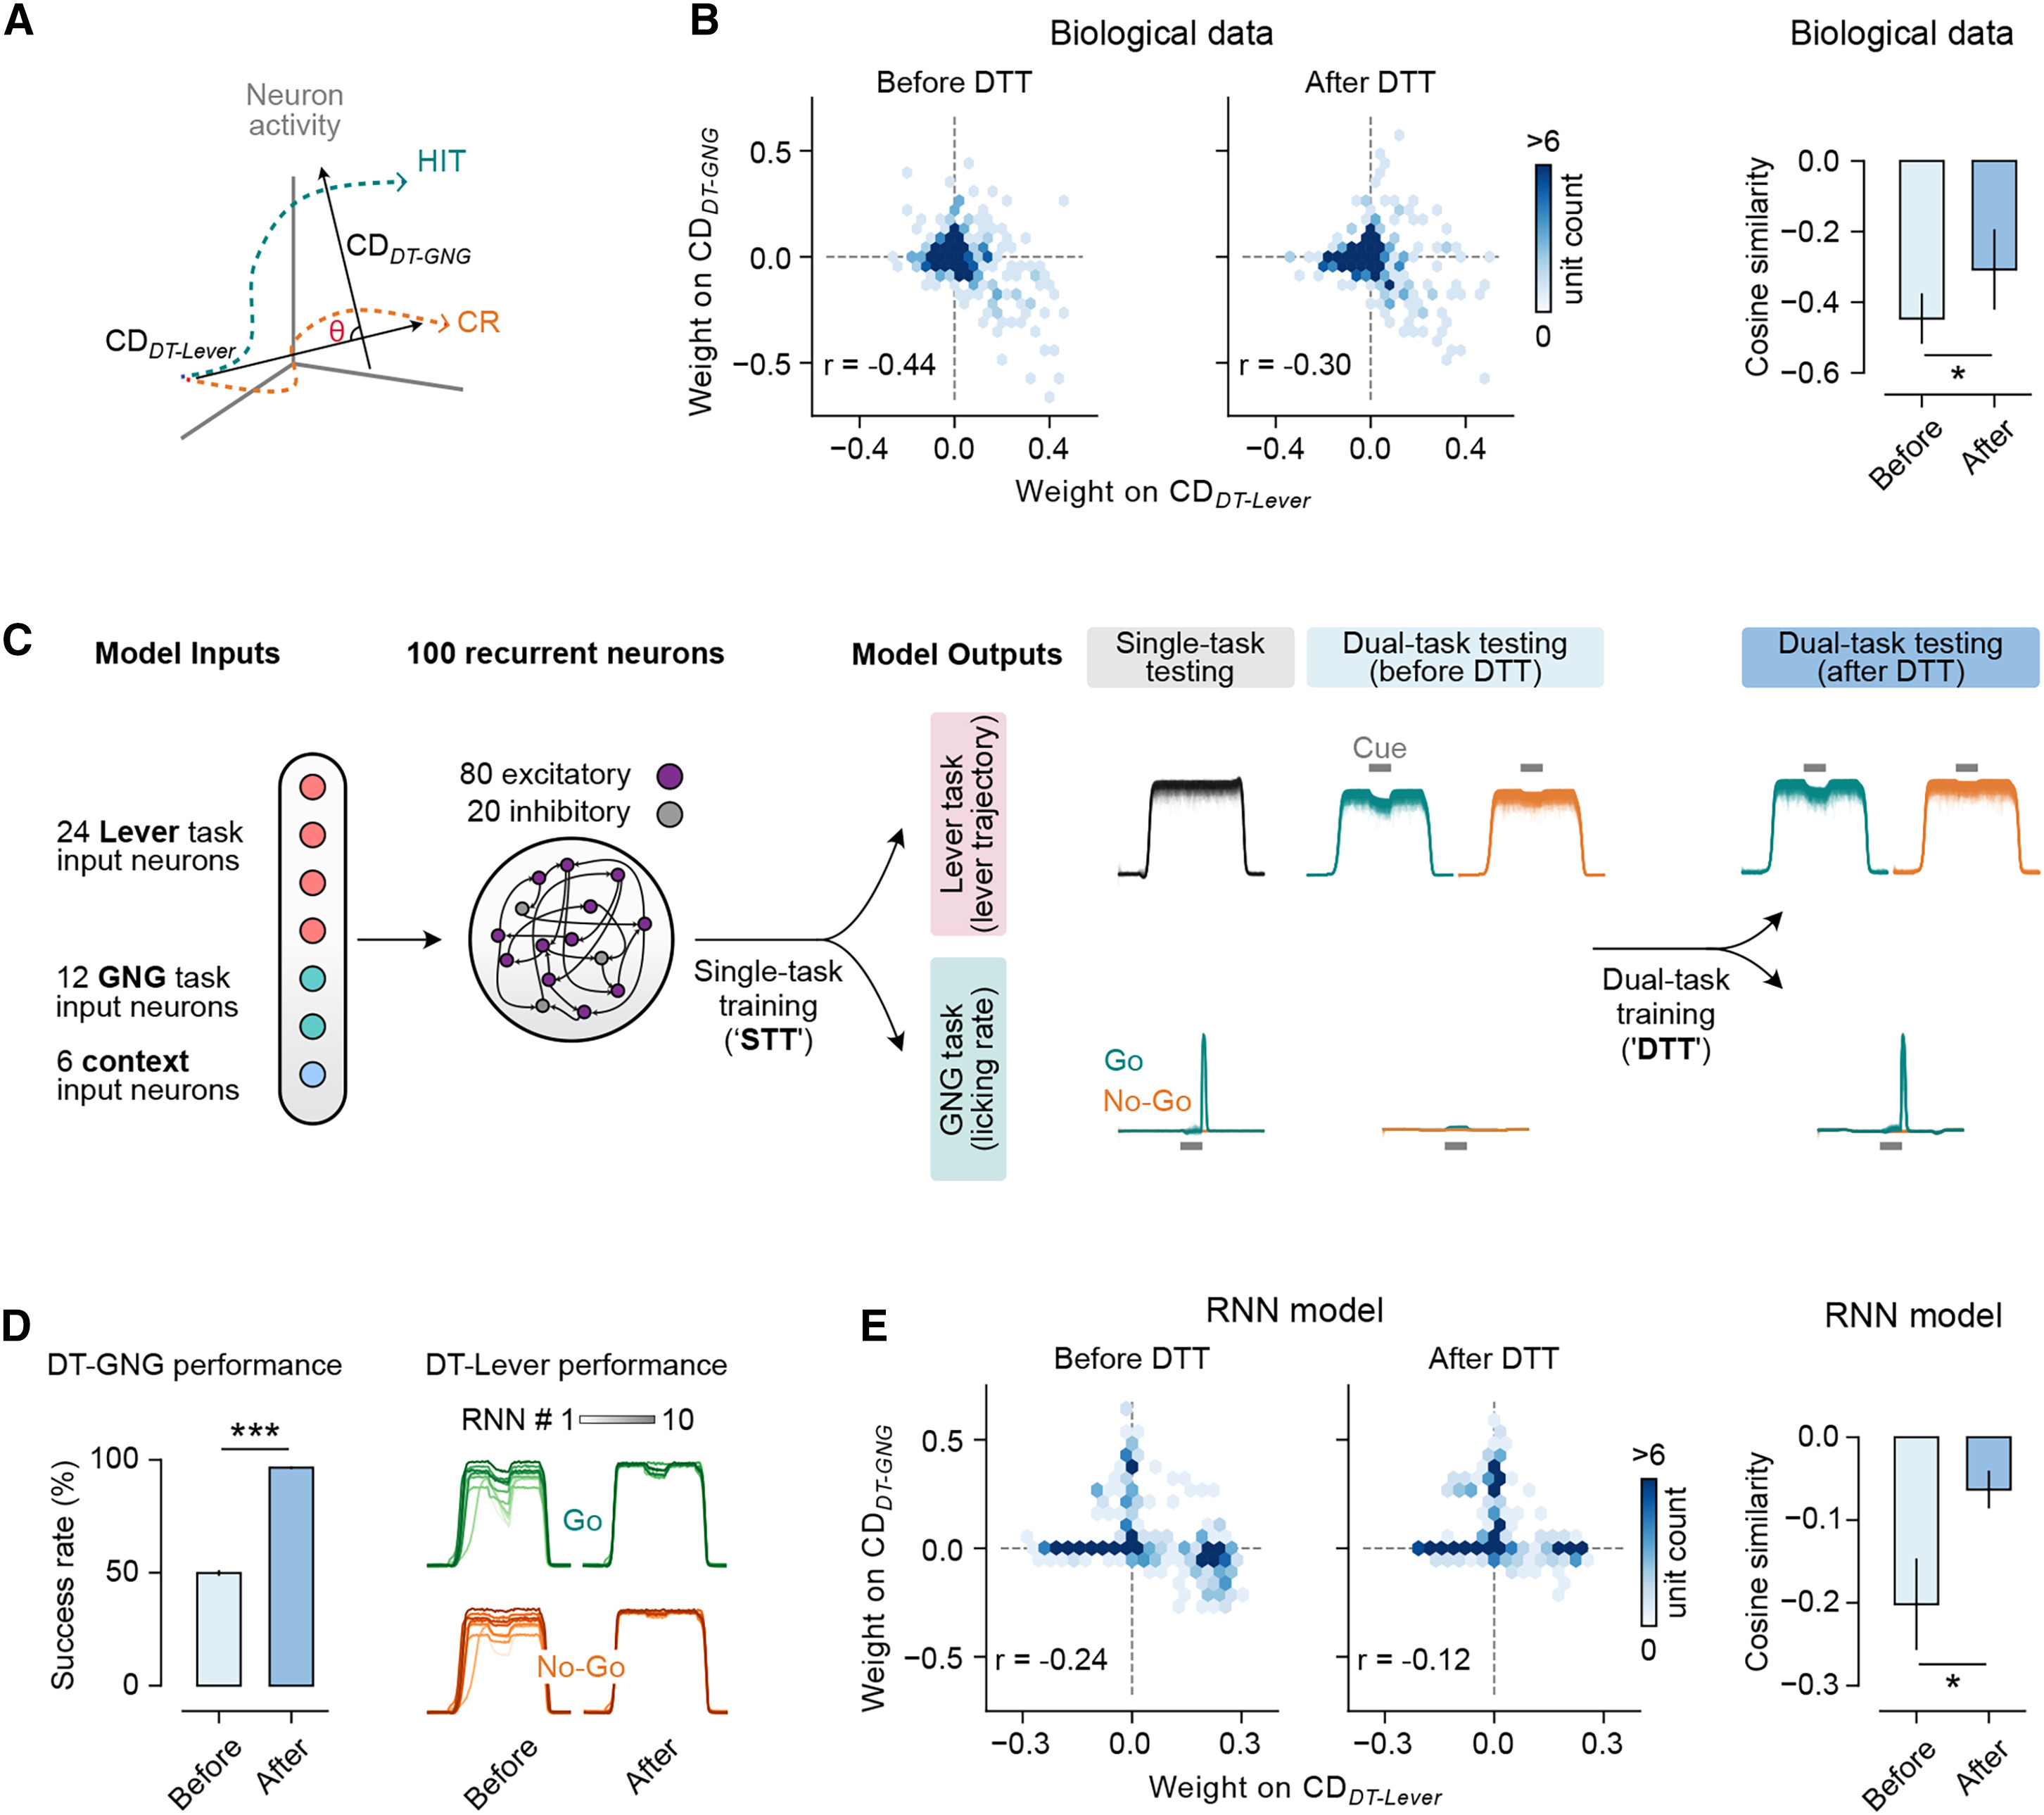
为了定量评估两项任务在M2群体活动空间中的几何关系,研究团队分别定义了双任务下的推杆编码维度(CDDT-Lever)与GNG编码维度(CDDT-GNG),并计算两者权重向量的余弦相似度(Cosine similarity,图7A)。在双任务训练前(Before DTT),两个编码维度呈显著负相关(r = -0.44,图7B),这恰与早期非共享推杆神经元在Go试次中降低活动以辅助GNG辨别的“协同机制”相吻合;而在双任务训练后(After DTT),两个编码维度的负相关性显著减弱并向0靠近(r = -0.30,图7B),表明推杆与听觉决策的群体表征子空间在训练后变得更加正交和独立。
这一从“早期协同”到“表征分离”的演进规律是否具有跨系统的普适性?研究团队构建了包含80个兴奋性单元和20个抑制性单元的循环神经网络(RNN),输入层接收24个推杆输入、12个GNG输入和6个情境输入,并先进行单任务训练直至精通(图7C)。当直接面对双任务测试时,RNN精准复现了小鼠在DTEarly阶段的行为与神经特征:GNG正确率下降、Go试次推杆轨迹偏移增大,且单元在CDDT-Lever与CDDT-GNG上的权重呈负相关(r = -0.24,图7D–E)。而在经过双任务训练后,RNN不仅GNG表现大幅提升、保留了Go试次的推杆偏移,其两个任务编码维度的余弦相似度同样显著趋近于0(r = -0.12,图7D–E),且这一正交化趋势在不同的正则化强度、Dropout率及隐藏层规模下均高度稳健。
来源:Shuting Wang et al. · Neuron · © Elsevier Inc.
查看原图与英文图注 ↗
逆向工程验证计算原理:协同与分离互补加速多任务学习
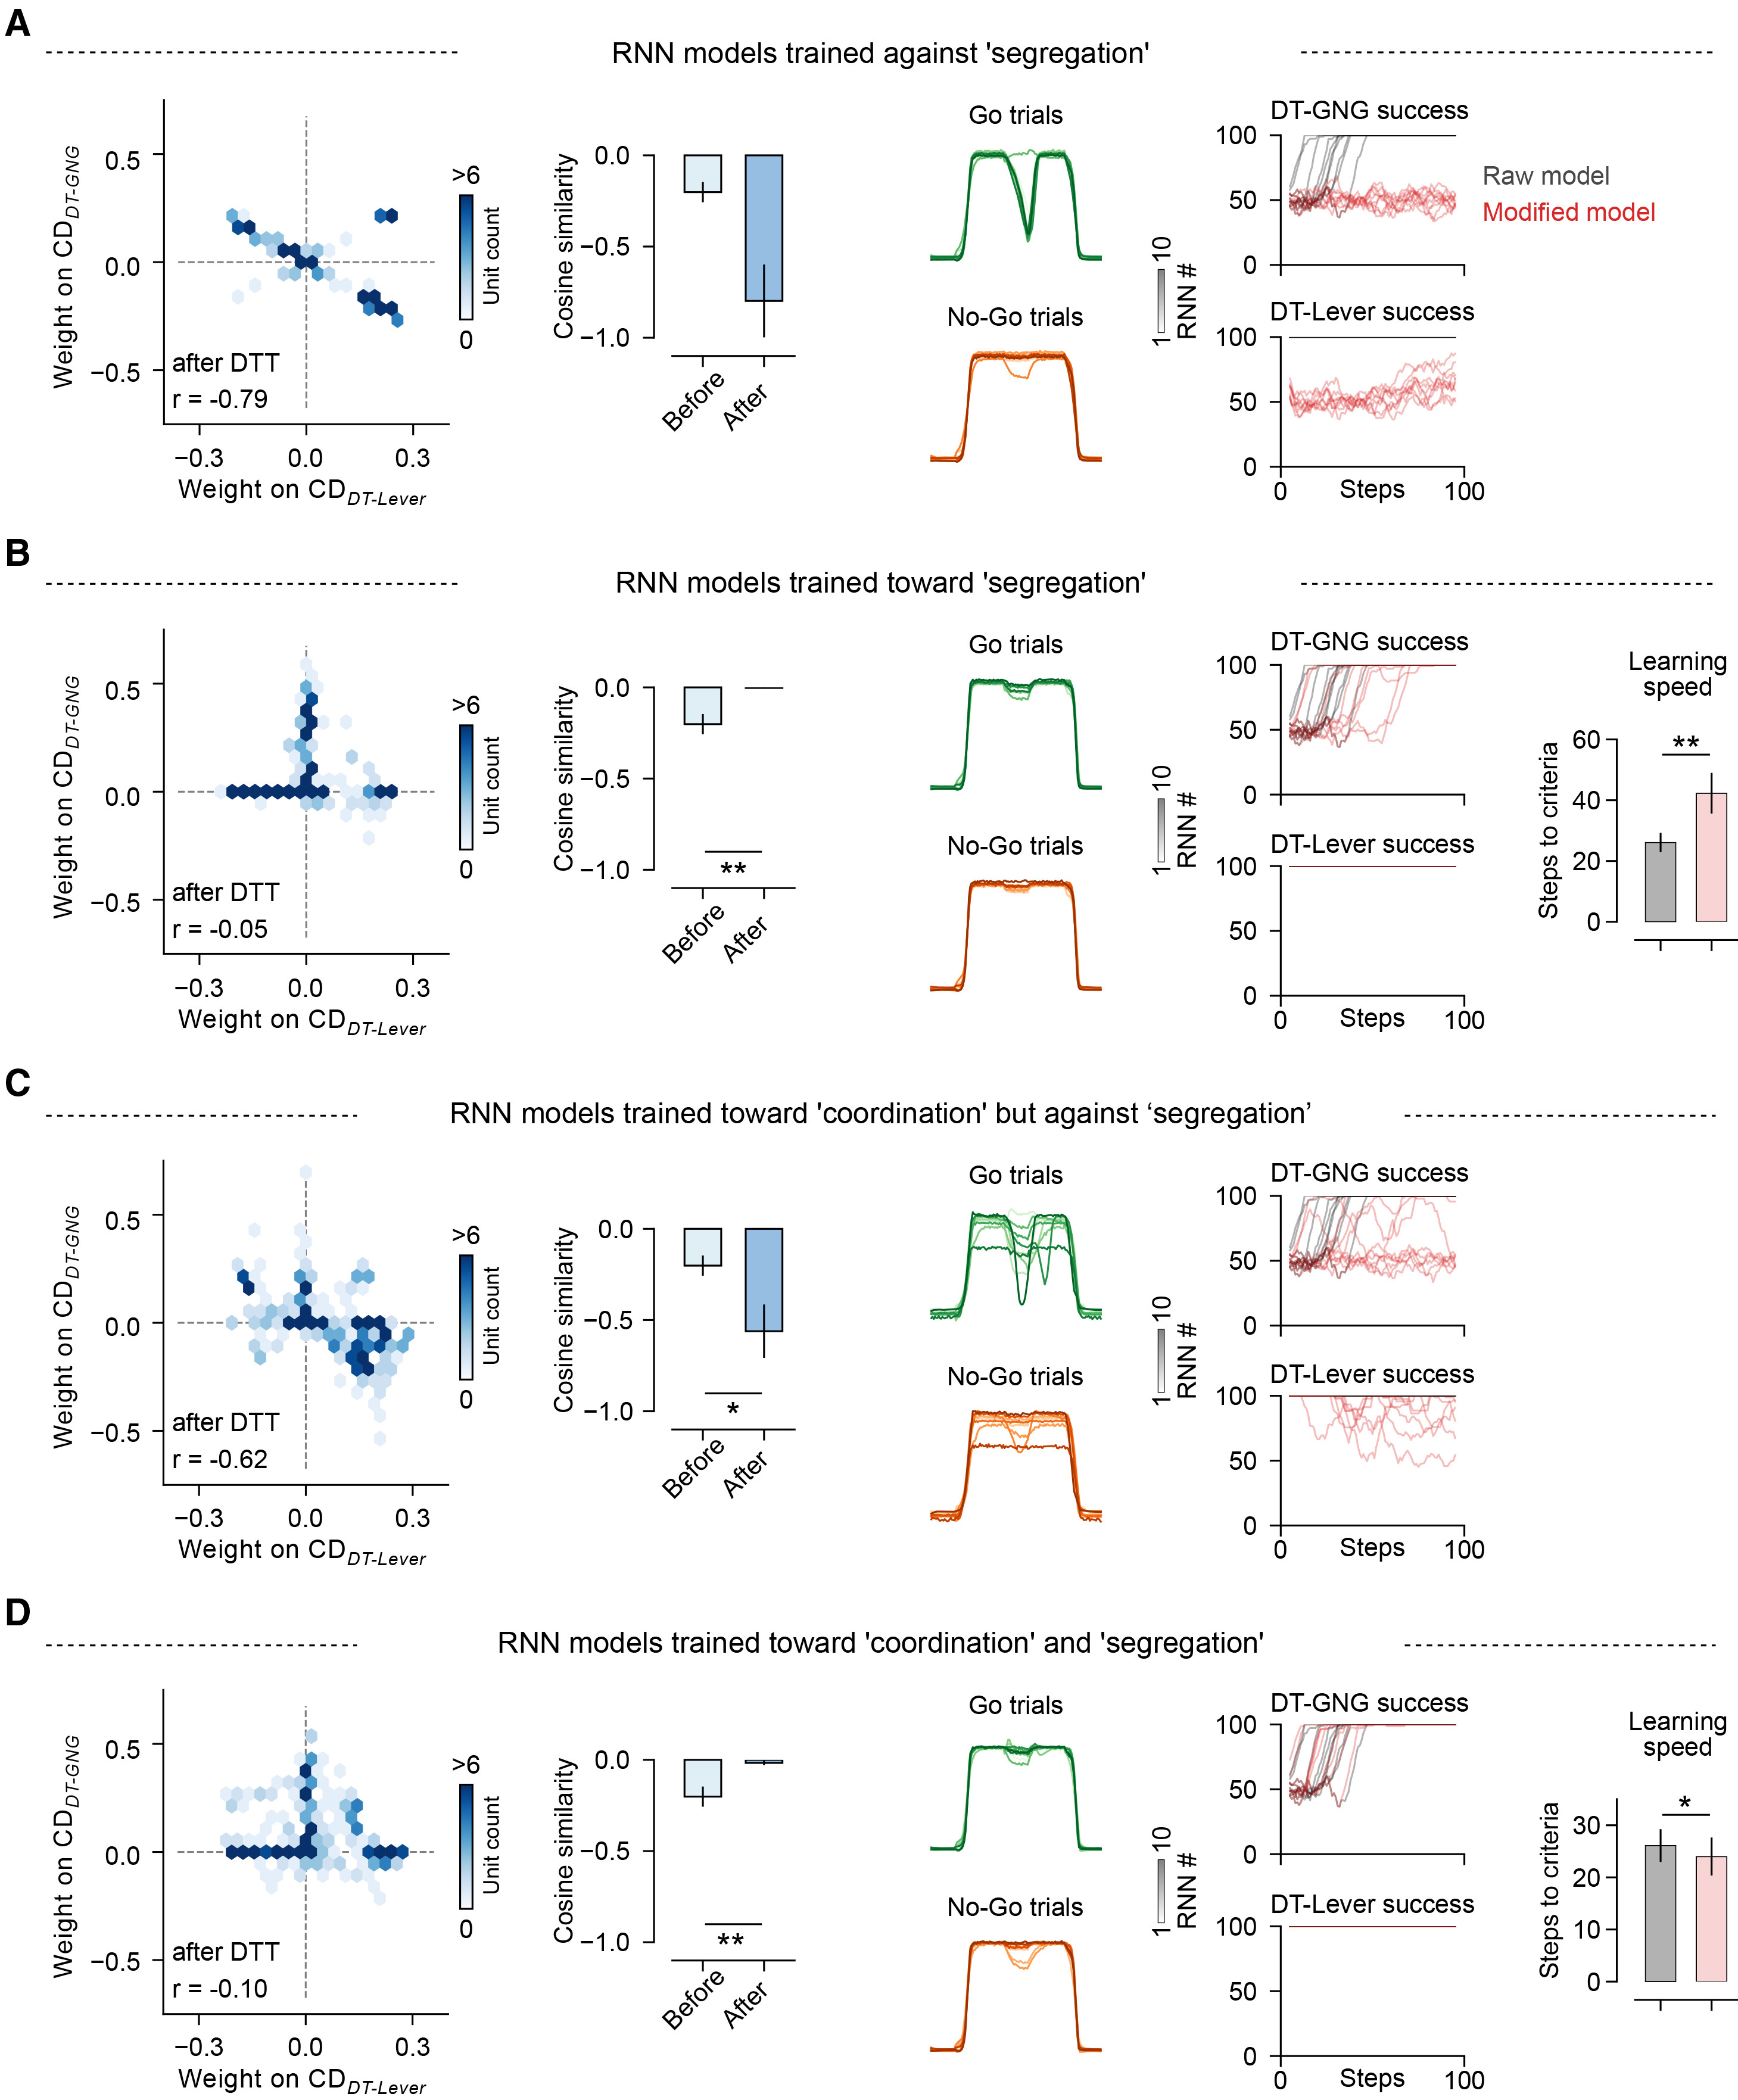
表征正交分离与早期跨任务协同在双任务学习中究竟各自扮演什么角色?研究团队通过修改RNN的损失函数(Loss function),直接人为操控任务表征之间的对齐程度(图8)。当在损失函数中强制要求推杆与GNG表征保持相关(反对分离)时,RNN完全无法提升双任务GNG表现,且Go试次的推杆轨迹偏移愈发严重(图8A);反之,当对网络中所有单元施加全局正交化约束(促进分离)时,RNN虽能学会双任务,但其达到学习标准所需的训练步数显著多于未受约束的原始模型,即学习速度反而变慢(图8B)。
研究团队意识到,对全体单元一刀切地施加正交化会破坏由反相权重单元介导的早期跨任务协同。为此,他们设计了差异化损失分配方案:将CDDT-Lever与CDDT-GNG权重符号相反的单元定义为“协同单元(Coordination units)”,仅根据任务表现更新其权重以保留快速协同能力;同时对其余单元施加正交化损失以促进表征分离(图8C–D)。结果显示,这种“协同+分离”并行的混合策略不仅完整保留了早期适应优势,还使网络以显著快于对照模型的速度掌握双任务(图8D)。综上所述,该研究揭示了大脑高阶皮层管理多重任务需求的精妙策略:并非简单抹除既有单任务结构,而是先借由非共享群体的负向微调实现快速跨任务协同,再通过减少共享瓶颈与招募专业化神经元实现表征正交分离,这一“先协同、后分离”的互补机制为理解神经系统疾病中的多任务障碍及启发多任务人工智能架构提供了重要理论框架。
来源:Shuting Wang et al. · Neuron · © Elsevier Inc.
查看原图与英文图注 ↗